Domain jdmc.de kaufen?
Wir ziehen mit dem Projekt
jdmc.de um.
Sind Sie am Kauf der Domain
jdmc.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain jdmc.de kaufen?
Was kostet Fahrwerk und Felgen eintragen?
Was kostet Fahrwerk und Felgen eintragen? Die Kosten für das Eintragen von Fahrwerk und Felgen können je nach Prüfstelle, Fahrzeugtyp und Umbauten variieren. In der Regel liegen die Kosten für die Einzelabnahme zwischen 50 und 150 Euro. Es können jedoch zusätzliche Kosten für eventuelle Umbauten oder Nachprüfungen anfallen. Es empfiehlt sich, vorab bei der zuständigen Prüfstelle nach den genauen Kosten zu fragen, um unangenehme Überraschungen zu vermeiden. **
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **

Ähnliche Suchbegriffe für Positionierungen
Top-Angebote
Produkte zum Begriff Positionierungen:
-
HP Autozubehör Reifen-/felgen-/räderwagen Xl Reifenwagen -285mm 82117Ermöglicht eine platzsparende Lagerung (Keine Verformung der Reifen - bei Druckverlust) und mühelosen Transport der schweren Reifen beim - Räderwechsel, mit robuster Nylon-Schutzhülle, felgenschonenden Auflageflächen, - stabilem Handgriff und Rädern mit Feststellbremse. Passend für alle gängigen PKW-Felgen bis Reifenbreite 285 mm. Max Raddurchmesser 70cm.63,87 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
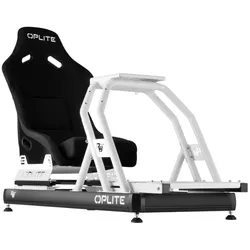
Oplite 102843 Rennsport-CockpitAuf einen Blick MaterialStahl Höchstgewichtskapazität150 kg Mindestbenutzerhöhe150 cm Maximale Benutzerhöhe210 cm Spitzenmoment35 Nm Alle technischen Daten anzeigen (9 Angaben) MerkmaleProduktfarbeSchwarz, WeißMaterialStahlProdukttypRennsport-CockpitHöchstgewichtskapazität150 kgMindestbenutzerhöhe150 cmMaximale Benutzerhöhe210 cmSpitzenmoment35 NmHöhenverstellungJaKompatible ProdukteR8 FURY CHASSIS COCKPIT R8 FURY Technische Daten laut Hersteller, bereitgestellt über Icecat. Änderungen und Irrtümer vorbehalten.679,90 €*Versand: 79,00 €Sichere Weiterleitung zum Anbieter


-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
Top-Angebote
Produkte zum Begriff Positionierungen:
-
HP Autozubehör Reifen-/felgen-/räderwagen Xl Reifenwagen -285mm 82117Ermöglicht eine platzsparende Lagerung (Keine Verformung der Reifen - bei Druckverlust) und mühelosen Transport der schweren Reifen beim - Räderwechsel, mit robuster Nylon-Schutzhülle, felgenschonenden Auflageflächen, - stabilem Handgriff und Rädern mit Feststellbremse. Passend für alle gängigen PKW-Felgen bis Reifenbreite 285 mm. Max Raddurchmesser 70cm.63,87 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
Was kostet Fahrwerk und Felgen eintragen?
Was kostet Fahrwerk und Felgen eintragen? Die Kosten für das Eintragen von Fahrwerk und Felgen können je nach Prüfstelle, Fahrzeugtyp und Umbauten variieren. In der Regel liegen die Kosten für die Einzelabnahme zwischen 50 und 150 Euro. Es können jedoch zusätzliche Kosten für eventuelle Umbauten oder Nachprüfungen anfallen. Es empfiehlt sich, vorab bei der zuständigen Prüfstelle nach den genauen Kosten zu fragen, um unangenehme Überraschungen zu vermeiden. **
-
Wie kann Motion Control in der Robotik eingesetzt werden, um präzise Bewegungen und Positionierungen zu ermöglichen?
Motion Control in der Robotik ermöglicht die genaue Steuerung von Motoren, um präzise Bewegungen auszuführen. Durch die Verwendung von Algorithmen und Sensoren kann die Position des Roboters kontinuierlich überwacht und korrigiert werden. Dies ermöglicht eine hohe Genauigkeit bei der Ausführung von Aufgaben wie Montage, Inspektion oder Verpackung. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Stepper-Motorgröße und -typ für die spezifische Anwendung zu wählen. Zudem sollte die Steuerung der Stepper-Motoren mit hochwertigen und präzisen Schrittmotor-Treibern erfolgen, um eine genaue Positionierung zu gewährleisten. Des Weiteren ist die Implementierung von geschlossenen Regelkreisen und Feedback-Systemen entscheidend, um Ungenauigkeiten und Fehler zu minimieren. Schließlich ist die richtige Kalibrierung und Feinabstimmung der Stepper-Motoren sowie die Verwendung hochwertiger mechanischer Komponenten für eine präzise Bewegung und Positionierung unerlässlich. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Schrittwinkelauflösung zu wählen, um präzise Bewegungen zu ermöglichen. Zudem sollte die Stromversorgung der Motoren stabil sein, um ein ruckelfreies und genaues Positionieren zu gewährleisten. Die Verwendung von Mikroschrittbetrieb kann die Genauigkeit und Glätte der Bewegungen verbessern. Außerdem ist es wichtig, die Mechanik des Roboters so zu gestalten, dass sie die Dynamik und Trägheit der Steppermotoren optimal ausnutzt. **
Ähnliche Suchbegriffe für Positionierungen
-
Oplite 102843 Rennsport-CockpitAuf einen Blick MaterialStahl Höchstgewichtskapazität150 kg Mindestbenutzerhöhe150 cm Maximale Benutzerhöhe210 cm Spitzenmoment35 Nm Alle technischen Daten anzeigen (9 Angaben) MerkmaleProduktfarbeSchwarz, WeißMaterialStahlProdukttypRennsport-CockpitHöchstgewichtskapazität150 kgMindestbenutzerhöhe150 cmMaximale Benutzerhöhe210 cmSpitzenmoment35 NmHöhenverstellungJaKompatible ProdukteR8 FURY CHASSIS COCKPIT R8 FURY Technische Daten laut Hersteller, bereitgestellt über Icecat. Änderungen und Irrtümer vorbehalten.679,90 €*Versand: 79,00 €Sichere Weiterleitung zum Anbieter
-
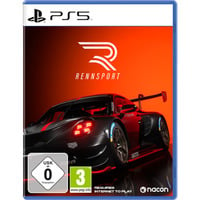
Nacon Gaming, Rennsport PS-5Mehr als nur ein Spiel Tauche ein in Rennsport, die ultimative Rennsimulation, die die Grenzen des Realismus neu definiert. Spüre jede Vibration, jede Gewichtsverlagerung und jedes Driften dank modernster Physik, die ein authentisches Fahrerlebnis bietet – egal, ob mit Controller oder Lenkrad. Die Fahrgefühle sind so realistisch, dass selbst Profifahrer das Erlebnis bestätigen. Mit seiner ultra-realistischen Grafik bietet Rennsport eine vollständige Immersion in das Renngeschehen auf den berühmtesten Rennstrecken der Welt. Rennsport bietet ein authentisches Rennerlebnis, entwickelt in enger Zusammenarbeit mit Automobilherstellern und professionellen Fahrern, um sicherzustellen, dass sich jedes Auto so anfühlt, aussieht und fährt wie im echten Leben. Reise um die Welt und meistere legendäre, per Laserscan erfasste Strecken wie Spa-Francorchamps, Nürburgring, Daytona und Fuji International Speedway. Features: • Eine ultrapräzise Physik (Lenkrad & Controller) • Ultrarealistische Schäden • 10 Fahrzeugkategorien • 19 Fahrzeuge zum Release des Spiels • Mehr als 14 offizielle Strecken • Online-Multiplayer (2 bis 24 Spieler) • Crossplay (PC / Xbox / PS5) Internet zum Spielen erforderlich.59,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man den Einsatz eines Steppers in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz eines Steppers in der Robotik zu optimieren und präzise Bewegungen zu erreichen, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine genaue Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Schrittverluste minimiert und die Stepper-Motoren effizient nutzt. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Schrittauflösungen für die spezifischen Anforderungen der Anwendung zu wählen. Schließlich kann die Implementierung von Closed-Loop-Regelungen und Feedback-Systemen dazu beitragen, die Genauigkeit und Präzision der Bewegungen weiter zu verbessern. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vibrationen und Resonanzen minimiert, um eine genaue Positionierung zu gewährleisten. Die Verwendung von hochauflösenden Encodern und Feedback-Systemen kann ebenfalls dazu beitragen, die Genauigkeit der Bewegungen zu verbessern. Schließlich ist es wichtig, die Stepper mit ausreichendem Drehmoment und Leistung zu wählen, um die erforderlichen Bewegungen mit hoher Präzision ausführen zu können. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppermotoren in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnologie zu wählen, die eine präzise Bewegung und Positionierung ermöglicht. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Vorteile der Steppermotoren voll ausnutzt und unerwünschte Vibrationen minimiert. Des Weiteren ist es wichtig, die richtige Schrittwinkelauflösung für die Steppermotoren zu wählen, um die gewünschte Genauigkeit zu erreichen. Schließlich ist eine sorgfältige Kalibrierung und regelmäßige Wartung der Steppermotoren entscheidend, um eine präzise Leistung über einen längeren Zeitraum sicherzustellen. **
-
Wie kann man den Einsatz von Steppern in der Robotik optimieren, um präzise Bewegungen und Positionierungen zu erreichen?
Um den Einsatz von Steppern in der Robotik zu optimieren, ist es wichtig, die richtige Steuerungstechnik zu verwenden, um die Schrittmotoren präzise anzusteuern. Zudem sollte die Mechanik des Roboters so konstruiert sein, dass sie die Bewegungen der Steppermotoren effizient überträgt und Vibrationen minimiert. Des Weiteren ist es wichtig, die richtigen Schrittwinkel und Mikroschritte für die Steppermotoren zu wählen, um eine feine Positionierung zu ermöglichen. Schließlich kann die Implementierung von Feedback-Systemen wie Encodern dazu beitragen, die Genauigkeit der Bewegungen und Positionierungen der Steppermotoren weiter zu verbessern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.